סוגי רובוטים בתעשייה: מה כל אחד עושה במפעל
התשובה הקצרה: רובוט תעשייתי הוא זרוע שנשלטת אוטומטית, שאפשר לתכנת מחדש לעבודות שונות, ושמתוכנתת בשלושה צירים או יותר. היא יכולה להיות קבועה במקום או מותקנת על בסיס נייד. כך מגדיר אותו התקן ISO 8373, לפי הפדרציה הבינלאומית לרובוטיקה (IFR). במפעלים נפוצים חמישה מבנים עיקריים: זרוע מפרקית שמזכירה יד של אדם, SCARA מהירה לעבודה על שולחן, רובוט קרטזי שנע על מסילות ישרות, רובוט דלתא מהיר מאוד לחלקים קלים, ורובוט שיתופי שבנוי לעבוד ליד אנשים. כדי לבחור, מתחילים מהעבודה עצמה: מה מרימים, כמה זה שוקל, כמה רחוק ומהר צריך לנוע, והאם עובדים יעמדו לידו.
בקצרה
- זרוע מפרקית עם שישה צירים היא הגמישה ביותר: ריתוך, צביעה, הגשה למכונות והעברת חלקים.
- SCARA ודלתא מהירות מאוד, אבל באזור עבודה קטן: הרכבה קטנה והשמה של מוצרים קלים.
- רובוט קרטזי (גנטרי) נע על מסילות ישרות, מדויק, ויכול לכסות שטח גדול, למשל במשטוח.
- רובוט שיתופי עובד ליד אנשים בלי גדר, אבל עדיין צריך הערכת סיכונים לכל עבודה.
- ראייה ממוחשבת מאפשרת לרובוט למצוא חלקים מפוזרים ולהרים אותם.
שלב אחרי שלב
מבינים ממה בנוי רובוט תעשייתי
לרובוט תעשייתי יש שלושה חלקים: הזרוע שנעה, הבקר שמריץ את התוכנית, והכלי בקצה, שהוא מה שבאמת עושה את העבודה. אותה זרוע רובוטית יכולה לרתך, לצבוע או להרים קופסאות, לפי הכלי שמחברים אליה ולפי התוכנית. הנה כמה כלים נפוצים:
- מלקחיים או ואקום להרמה ולהנחה של חלקים.
- מבער ריתוך לריתוך.
- אקדח ריסוס לצביעה ולציפוי.
- מגנט לחלקי מתכת.
טיפ: לפי IFR, בשנת 2025 הותקנו במפעלים יותר מ-600,000 רובוטים חדשים, 11% יותר מבשנה שלפני כן. בסך הכול פעלו במפעלים כ-5 מיליון רובוטים, יותר מפי שניים מלפני שבע שנים. בערך 59% מההתקנות החדשות היו בסין.
זרוע מפרקית: הסוג הנפוץ והגמיש
זרוע מפרקית בנויה ממפרקים מסתובבים, בדרך כלל שישה, ולכן היא יכולה להגיע לנקודה מכמה כיוונים ולסובב את הכלי כמעט לכל זווית. לפי איגוד האוטומציה והרובוטיקה הבריטי (BARA), יש זרועות כאלה ממשקל של כמה קילוגרמים בודדים ועד יותר מ-2,000 קילוגרם של מטען. עבודות טיפוסיות:
- ריתוך, איטום והדבקה.
- הגשה למכונות: טעינה ופריקה של חלקים.
- העברת חלקים ממקום למקום, וחלק מעבודות ההרכבה.
- צביעה: לפי FANUC, יש דגמים שמאושרים לעבודה באזורי צביעה מסוכנים, ורובוט שנע במהירות קבועה מורח שכבה אחידה.
טיפ: כדי שהכלי יגיע בדיוק לנקודה, הבקר מחשב את הזווית של כל מפרק. החישוב הזה נקרא קינמטיקה הפוכה.
SCARA: מהירה ומדויקת על שולחן העבודה
השם SCARA הוא ראשי תיבות של Selective Compliance Articulated Robot Arm. לפי BARA, לרוב יש לה ארבעה מפרקים, ואחד מהם נע למעלה ולמטה בקו ישר. היא גמישה במישור האופקי ונוקשה בכיוון האנכי, ולכן היא מתאימה במיוחד לעבודות הרכבה. היא מהירה, מדויקת וחוזרת על אותה תנועה שוב ושוב. משתמשים בה בעיקר להרכבה ולהשמה, בתעשיית האלקטרוניקה, הציוד הרפואי, התרופות והמזון.
רובוט קרטזי (גנטרי): מסילות ישרות ושטח גדול
רובוט קרטזי נע על שלושה צירים ישרים: קדימה ואחורה, ימינה ושמאלה, למעלה ולמטה. אפשר להוסיף לו צירים מסתובבים לפי הצורך. לפי BARA, המבנה הנוקשה שלו נותן דיוק גבוה, ומערכות גנטרי, שבהן הרובוט תלוי על מסגרת מעל אזור העבודה, יכולות להגיע לאורך של 100 מטר ויותר. עבודות טיפוסיות: משטוח (סידור קרטונים על משטח), העברת חומרים, טעינה ופריקה של מכונות, ושליפת חלקים ממכונות הזרקה של פלסטיק.
רובוט דלתא: הכי מהיר לחלקים קלים
ברובוט דלתא, שנקרא גם רובוט מקבילי, כמה זרועות דקות מחוברות יחד לנקודה אחת בתחתית. המנועים הכבדים יושבים למעלה, על המסגרת, ולכן החלקים שזזים קלים מאוד והרובוט יכול לנוע במהירות גבוהה מאוד. המחיר הוא אזור עבודה מצומצם. לפי BARA, הוא משמש בעיקר להשמה מהירה של מוצרים קלים, כמו עוגיות, שוקולדים ועוגות, בתעשיית המזון והאריזה. את רובוט הדלתא פיתח בשנת 1985 צוות בראשות Reymond Clavel במכון הטכנולוגי הפדרלי בלוזאן (EPFL), ולפי המכון הוא חולל מהפכה בעולם האריזה.
רובוט שיתופי: עובד ליד אנשים
רובוט שיתופי (Cobot) בנוי לעבוד לצד עובדים. לפי BARA, הוא יכול לפעול בלי גדר בטיחות רגילה, בזכות אמצעים כמו זיהוי התנגשות ומשטחים רכים. בדרך כלל הוא קטן יותר ומרים משקל קטן יותר מרובוט תעשייתי רגיל. הוא מתאים לעבודות חוזרות, כדי שהעובדים יתפנו לעבודה אחרת. דוגמה מוקדמת: את הרובוט השיתופי הראשון שלה, UR5, מכרה Universal Robots בשנת 2008 למפעל דני בשם Linatex, שהציב אותו ליד העובדים כדי להזין מכונת CNC, כלומר מכונה שחורטת או מכרסמת חלקים לפי תוכנית במחשב.
זהירות: "שיתופי" לא אומר שאין צורך בבדיקת בטיחות. Universal Robots כותבת שאת הגדרות הבטיחות מתאימים לדרישות המפעל ולהערכת הסיכונים של העבודה. כלי חד בקצה הזרוע, או חלק כבד שהיא מחזיקה, יכולים להיות מסוכנים גם כשהזרוע עצמה איטית ורכה. בגרסה מ-2025 של תקן הבטיחות לרובוטים תעשייתיים, ISO 10218, שולבו בתקן הדרישות ליישומים שיתופיים, שהופיעו קודם במסמך נפרד, ISO/TS 15066.
מתאימים את סוג הרובוט לעבודה
אין סוג אחד שהוא "הכי טוב". זו התאמה כללית בין העבודות הנפוצות לסוגים שמשמשים בהן לרוב, לפי המקורות של המדריך:
- השמה (איסוף והנחה): דלתא למוצרים קלים ומהירים, SCARA לחלקים קטנים על שולחן. ראו גם רובוט ליקוט והנחה.
- הגשה למכונות (הזנת מכונות CNC והזרקה): זרוע מפרקית, רובוט שיתופי, או רובוט קרטזי מעל המכונה.
- ריתוך: בעיקר זרוע מפרקית.
- צביעה וציפוי: זרוע מפרקית בדגם שמאושר לאזור צביעה.
- משטוח ואריזה: רובוט קרטזי (גנטרי) לשטח גדול, רובוט שיתופי בסוף קו הייצור, ודלתא לאריזה של מוצרים קלים.
- הרכבה: SCARA לחלקים קטנים, וזרוע מפרקית לחלק מהעבודות.
- ביקורת איכות: אפשר להוסיף לכל אחד מהסוגים מצלמה ותוכנת ראייה.
טיפ: כדאי לרשום לפני כל שיחה עם ספק: מה המשקל של החלק הכבד ביותר כולל הכלי, מה המרחק הגדול ביותר שהרובוט צריך להגיע אליו, כמה פריטים בשעה, והאם עובדים יעמדו לידו. ארבע התשובות האלה כבר מצמצמות את הבחירה.
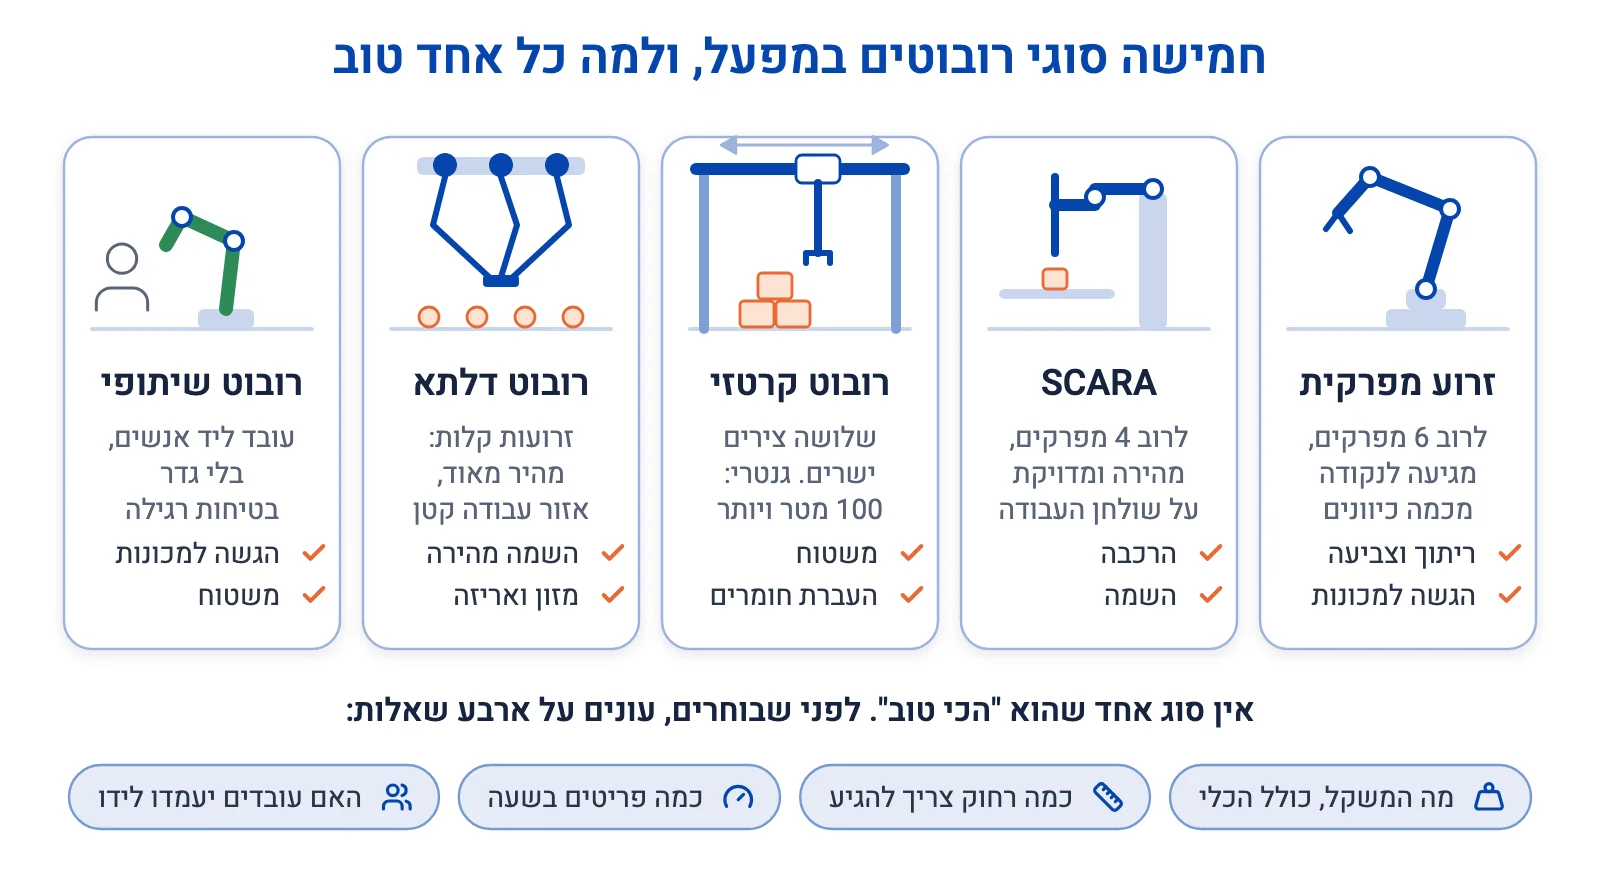
חמשת המבנים זה לצד זה: איך כל אחד בנוי ולאילו עבודות הוא מתאים. ככה רואים במבט אחד למה אין סוג אחד שהוא "הכי טוב", ולמה מתחילים מארבע השאלות על העבודה. איפה AI וראייה ממוחשבת נכנסים
רובוט קלאסי חוזר על אותה תנועה בדיוק, ולכן החלק צריך להגיע תמיד לאותו מקום. מצלמה ותוכנה של ראייה ממוחשבת מאפשרות לו להתמודד עם מצב פחות מסודר. שתי דוגמאות:
- איסוף מתוך מיכל (Bin Picking): בהדגמה של FANUC, חיישן תלת ממדי צילם מיכל גדול של חלקים מפוזרים בכיוונים שונים, מצא אותם, והרובוט הרים אותם אחד אחד בעזרת מגנט. כאן נכנסים גם מצלמת עומק ואחיזה רובוטית.
- ביקורת: מצלמה ותוכנת ראייה יכולות לבדוק מוצרים על הקו, והרובוט מוציא את מה שנפסל.
טיפ: לרובוטים שמבינים הוראות במילים ורואים את הסביבה יש ערכים משלהם, כמו מודל ראייה, שפה ופעולה. ברוב המפעלים הרובוט עדיין מתוכנת מראש, והמצלמה רק אומרת לו איפה החלק.
סיימתם את כל השלבים. כל הכבוד!
טעויות נפוצות
- לבחור רובוט לפי איך שהוא נראה, ולא לפי העבודה. קודם מגדירים משקל, מרחק, קצב ומי עומד לידו, ורק אחר כך בוחרים סוג.
- לשכוח את משקל הכלי שבקצה. המטען שהרובוט מרים כולל את המלקחיים או את הוואקום, לא רק את החלק.
- לחשוב שרובוט שיתופי בטוח תמיד. הבטיחות תלויה בכל העבודה: הכלי, החלק, המהירות והמרחק מהעובדים. בודקים אותה לכל עבודה מחדש.
- לצפות שרובוט דלתא או SCARA יגיעו רחוק. הם מהירים מאוד, אבל אזור העבודה שלהם קטן. למרחקים גדולים מתאימים זרוע מפרקית או רובוט קרטזי.
המונחים מאחורי זה
רובוט תעשייתיזרוע רובוטיתCobotרובוט ליקוט והנחהISO 8373Robotic Graspingראייה ממוחשבת
מדריכים קשורים
מקורות
- Industrial Robots: definition (ISO 8373:2021) and classification · International Federation of Robotics (IFR)
- Five Million Robots now Operate in Factories Globally · International Federation of Robotics (IFR), World Robotics 2026
- Robot types · British Automation & Robot Association (BARA)
- EPFL mourns pioneering roboticist Reymond Clavel · EPFL
- 10 years later, our first customer is still reaping the benefits of its UR cobot · Universal Robots
- Machine tending · Universal Robots
- Painless palletizing with Universal Robots · Universal Robots
- Painting robots and automated paint systems · FANUC America
- FANUC America demonstrates 3D bin picking for order filling at Pack Expo 2015 · FANUC America
- Updated ISO 10218: Major advancements in industrial robot safety standards now available (A3 release, 17.2.2025) · Robotics Tomorrow
נבדק לאחרונה מול המקורות: 4.11.2026. הממשקים של הכלים משתנים מדי פעם, ולכן המדריך נבדק מחדש כל חודש.
מצאתם טעות במדריך, או שמשהו השתנה בכלי? כתבו לנו
תקועים? שאלו את Wiki-AI
העוזר יודע באיזה מדריך אתם ובאיזה שלב. ספרו מה רואים על המסך, הדביקו הודעת שגיאה, או בקשו שינסח בשבילכם את הבקשה.
התשובות נוצרות בבינה מלאכותית ועלולות לכלול טעויות. אל תכתבו כאן סיסמאות או פרטים אישיים. השאלות נשמרות בלי פרטים מזהים, כדי לשפר את המדריכים.